3.3. Normierte Räume. Banachräume#
3.3.1. Banachräume#
Bis jetzt haben wir sehr wenig Eigenschaften eines Raumes benötigt. Was uns noch fehlt, sind abgesehen vom Abstand der Elemente noch algebraische Eigenschaften (addieren, multiplizieren, etc.). Dazu definieren wir den linearen Raum (oder Vektorraum) wie folgt. Im folgenden sei der Körper \(\mathbb{K}\) immer der Körper \(\mathbb{R}\) oder \(\mathbb{C}\) der reellen bzw. komplexen Zahlen.
Definition 3.14 (linearer Raum)
Ein linearer Raum (oder Vektorraum) über einem Körper \(\mathbb{K}\) besteht aus einer nichtleeren Menge \(V\), sowie
einer Vorschrift, die jedem Paar \((x,y)\) mit \(x,y \in V\) genau ein Element \(x+y\in V\) zuordnet (Addition)
einer Vorschrift, die jedem Paar \((\lambda,x)\) mit \(\lambda\in \mathbb{K}\) und \(x \in V\) genau ein Element \(\lambda x\in V\) zuordnet (Multiplikation mit Skalaren), wobei für alle \(x,y,z \in V\) und \(\lambda, \mu\in\mathbb{K}\) folgende Regeln gelten:
Beispiele für lineare Räume:
Die Mengen \(\mathbb{R}^n\), \(\mathbb{C}^n\) sind wohl bekannt.
Menge \(C[a,b]\) aller reellwertigen stetigen Funktionen:
\[\begin{split}\begin{split} (x+y)(t) & = x(t) + y(t)\\ (\lambda x)(t) & = \lambda x(t)\\ 0(t) & = 0\\ (-x)(t) & = -x(t) \end{split}\end{split}\]mit \(t \in [a,b]\subset \mathbb{R}\), \(\lambda\in\mathbb{R}\).
\(C^k[a,b]\) Menge aller reellwertigen \(k\)-mal stetig differenzierbare Funktionen.
\(C^{\infty}[a,b]\) Menge aller beliebig oft stetig differenzierbare Funktionen.
Menge aller Polynome
Menge \(l_p\) aller Zahlenfolgen \(x = \{x_k\}_{k\in\mathbb{N}}\), für die \(\sum_{k=1}^{\infty} |x_k|^p < \infty\) konvergiert:
\[\begin{split}\begin{split} x+y & = \{x_k\}_{k\in\mathbb{N}} + \{y_k\}_{k\in\mathbb{N}} = \{x_k + y_k\}_{k\in\mathbb{N}}\\ \lambda x & = \lambda \{x_k\}_{k\in\mathbb{N}} = \{\lambda x_k\}_{k\in\mathbb{N}},\quad \lambda\in\mathbb{R}\end{split}\end{split}\]
Wie in der linearen Algebra sind folgende Begriffe analog definiert
Definition 3.15 (Unterraum, lineare Mannigfaltigkeit, lineare Hülle / Span, linear unabhängig, Dimension, Basis)
Eine nicht leere Teilmenge \(S\) von \(V\) heisst Unterraum von \(V\), wenn für bel. \(x,y \in S\) und \(\lambda \in \mathbb{K}\) stets
\[x+y \in S\quad\text{und}\quad \lambda x \in S\]folgt. Insbesondere ist \(S\) selbst ein linearer Raum über \(\mathbb{K}\).
Ist \(S\) ein Unterraum von \(V\) und \(x_0\in V\) beliebig, so nennt man
\[M = x_0 + S := \{x_0+y\ |\ y\in S\}\]eine lineare Mannigfaltigkeit von \(V\).
Ist \(A\) eine beliebige nichtleere Teilmenge von \(V\), so bilden alle Linearkombinationen \(\sum_{k=1}^m \lambda_k x_k\) mit beliebigem \(m \in \mathbb{N}\), \(\lambda_k\in\mathbb{K}\), \(x_k \in A\) einen Unterraum \(S\subset V\). Er wird lineare Hülle von \(A\) oder \(\mathop{span} A := S\) genannt.
Man sagt: \(A\) spannt \(S\) auf oder \(A\) ist ein Erzeugendensystem von \(S\). Im Falle \(S=V\) spannt \(A\) den ganzen Raum \(V\) auf.
Sind \(S\) und \(T\) Unterräume von \(V\), dann ist die Summe \(S+T\) definiert durch
\[S+T := \mathop{span} S \cup T.\]Die (endlich vielen) Elemente \(x_1, \ldots, x_n\in V\) heissen linear unabhängig, wenn aus
\[\alpha_1 x_1 + \ldots + \alpha_n x_n = 0\quad\text{stets}\quad \alpha_1 = \ldots = \alpha_n = 0\]folgt.
Sei \(S\) ein Unterraum von \(V\). Wir sagen, \(S\) besitzt die Dimension \(n\), \(\mathop{dim} S = n\), wenn es \(n\) linear unabhängige Elemente von \(S\) gibt, aber \(n+1\) Elemente von \(S\) stets linear abhängig sind.
\(S\) heisst Basis von \(V\), wenn die Elemente von \(S\) linear unabhängigsind und \(\mathop{span} S = V\) gilt.
Besitzt \(V\) keine endlich dimensionale Basis, nennt man \(V\) unendlich-dimeansional \((\mathop{dim} V = \infty)\).
Bemerkung 3.3
Die oben erwähnten Funktionenräume \(C[a,b]\), \(C^k[a,b]\), Polynome sind unendlich-dimensional. Ebenso ist der Folgenraum \(l_p\) unendlich-dimensional:
Man betrachte
mit 1 an der Stelle \(k\).
Im folgenden sind wir an Räumen interessiert, für welche eine lineare Struktur und eine Metrik gegeben ist.
Definition 3.16 (normierter Raum)
Sei \(V\) ein metrischer und linearer Raum. Zu dem sei die Metrik \(d\) von \(V\) translationsinvariant
und homogen
Dann nennt man \(V\) einen normierten Raum. Der durch
erklärte Ausdruck heisst Norm von \(x\).
Bemerkung 3.4
Neben der kurzen Schreibweise \(V\), verwendet man häufig auch die Bezeichnung \((V, \|\cdot\|)\). Der Punkt in \(\|\cdot\|\) ist als Platzhalter zu verstehen.
Führt man den normierten Raum \(V\) mit Hilfe einer Norm ein, so ist durch
\[d(x,y) = \|x-y\|\quad\text{für alle}\ x,y\in V\]eine Metrik in \(V\) gegeben.
Folgerung
Ein normierter Raum \((V, \|\cdot\|)\) ist ein linearer Raum, auf dem eine Norm \(\|\cdot\|\) erklärt ist, die für alle \(x,y\in V\) und \(\alpha \in \mathbb{K}\)
erfüllt.
Damit können wir einen wichtigen Begriff der Funktionalanalysis einführen, den Banachraum:
Definition 3.17 (Banachraum)
Vollständig normierte Räume \(V\) sind diejenigen, für die jede Cauchy-Folge in \(V\) gegen ein Element in \(V\) konvergiert.
Ein vollständiger normierter Raum heisst Banachraum.
Beispiele: Folgende Räume sind Banachräume
\(\mathbb{R}^n\) mit der Norm \(\|x\| = \sqrt{\sum_{k=1}^n |x_k|^2}\).
\(C[a,b]\) mit der Norm \(\|x\| := \max_{a\le t \le b} |x(t)|\).
\(C^k[a,b]\) mit der Norm \(\|x\| := \max_{a\le t \le b} |x(t)| + \max_{a\le t \le b} |x'(t)| + \ldots + \max_{a\le t \le b} |x^{(k)}(t)|.\)
\(l_p\ (1\le p < \infty)\) mit der Norm \(\|x\| = \left(\sum_{k=1}^{\infty} |x_k|^p \right)^{1/p}\)
Definition 3.18 (abzählbare Basis)
Man sagt, dass \(V\) eine abzählbare Basis \(\{x_k\}_{k=1}^{\infty}\) mit \(x_k \in V\) besitzt, falls jedes \(x\in V\) eindeutig in der Form \(x = \sum_{k=1}^{\infty} \alpha_k\,x_k\) darstellbar ist, wobei die Konvergenz bezüglich der Norm von \(V\) zu verstehen ist.
Lineare Räume können durchaus verschieden normiert werden. Als Beispiel betrachte dazu den Raum \(V=\mathbb{R}^n\) mit den Normen
Aufgabe
Stelle den Einheitskreis \(K_{*} = \{x\in\mathbb{R}^n\, \big|\, \|x\|_{*} = 1\}\) bezüglich den drei verschiedenen Normen \(*\) graphisch dar.
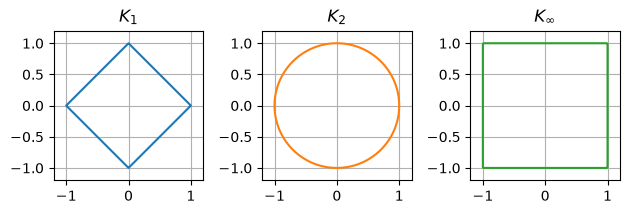
Die drei verschiedenen Normen führen zur Frage, wie die Normen zusammenhängen.
Defintion: äquivalente Normen
Zwei Normen \(\|\cdot\|_a\) und \(\|\cdot\|_b\) heissen äquivalent, wenn jede bezüglich der Norm \(\|\cdot\|_a\) konvergente Folge auch bezüglich der Norm \(\|\cdot\|_b\) konvergent ist und umgekehrt.
Im endlich dimensionalen gilt ein pauschaler Satz:
Satz 3.4
Alle Normen in einem endlich-dimensionalen Raum \(V\) sind äquivalent.
Dieses Resultat gilt für unendlich-dimensionale Räume nicht. Als Beispiel sei der lineare Raum \(C[a,b]\) mit der Maximumsnorm und der Quadratnorm erwähnt. Die beiden Normen sind nicht äquivalent, vgl. das Gegenbeispiel (3.3).
Mit diesem Satz folgt
Satz 3.5
Jeder endlich-dimensionale normierte Raum \(V\) ist vollständig, also ein Banachraum.
3.3.2. Der Banachsche Fixpunktsatz#
Fixpunktsatz#
Abgesehen von den Beispielen folgt dieser Abschnitt [DR08].
Satz 3.6 (Fixpunktsatz)
Sei \(X\) ein linear normierter Raum mit Norm \(\|\cdot\|\). \(E \subseteq X\) sei eine vollständige Teilmenge von \(X\). Die Abbildung \(\Phi\) sei eine Selbstabbildung auf \(E\):
Ferner sei \(\Phi\) eine Kontraktion auf \(E\):
Dann gilt:
Es existiert genau ein Fixpunkt \(x^*\) von \(\Phi\) in \(E\).
Für beliebiges \(x_0 \in E\) konvergiert
\[ x_{k+1} = \Phi(x_k), \quad k = 0, 1, 2, \ldots \]gegen den Fixpunkt \(x^*\).
A-priori-Fehlerabschätzung:
A-posteriori-Fehlerabschätzung:
Proof. Existenz
Zu beliebigem \(x_0 \in E\) definiere \(x_{k+1} = \Phi(x_k)\), \(k = 0, 1, 2, \ldots\). Nach Voraussetzung (3.4) gilt \(x_k \in E\) für alle \(k\). Wegen (3.5) gilt
Hiermit ergibt sich
Für jeden Summanden folgt analog zu (*)
und damit
Wegen \(L < 1\) folgt hieraus, dass \(\{x_k\}_{k=0}^{\infty}\) eine Cauchy-Folge ist. Da \(E\) vollständig ist, existiert also ein Grenzwert \(x^*\), so dass
Für diesen Grenzwert gilt
und damit \(x^* = \Phi(x^*)\), das heisst, \(x^*\) ist Fixpunkt.
Eindeutigkeit
Seien \(x^*\) und \(x^{**}\) zwei verschiedene Fixpunkte so, dass \(\Phi(x^*) = x^*\) und \(\Phi(x^{**}) = x^{**}\) gilt. Dann folgt
und damit der Widerspruch
beziehungsweise, da \(\|x^* - x^{**}\|>0\)
Damit folgt \(x^* = x^{**}\).
Fehlerabschätzungen
Zum Schluss werden die Fehlerabschätzungen abgeleitet. Nimmt man in (3.8) \(m \to \infty\), ergibt sich das Resultat (3.6). Weiterhin gilt
was die a-posteriori-Fehlerabschätzung (3.7) impliziert:
Korollar 3.1 (Folgerung)
Sei \(X = \mathbb{R}^n\), \(E \subseteq \mathbb{R}^n\) eine abgeschlossene konvexe Menge, und \(\Phi : E \to \mathbb{R}^n\) sei stetig differenzierbar. Es gelte
und bzgl. einer Vektornorm \(\|\cdot\|\) auf \(\mathbb{R}^n\) gelte für die zugehörige Matrixnorm
Dann sind alle Voraussetzungen aus dem Fixpunktsatz erfüllt.
Beispiele#
Beispiel 3.4
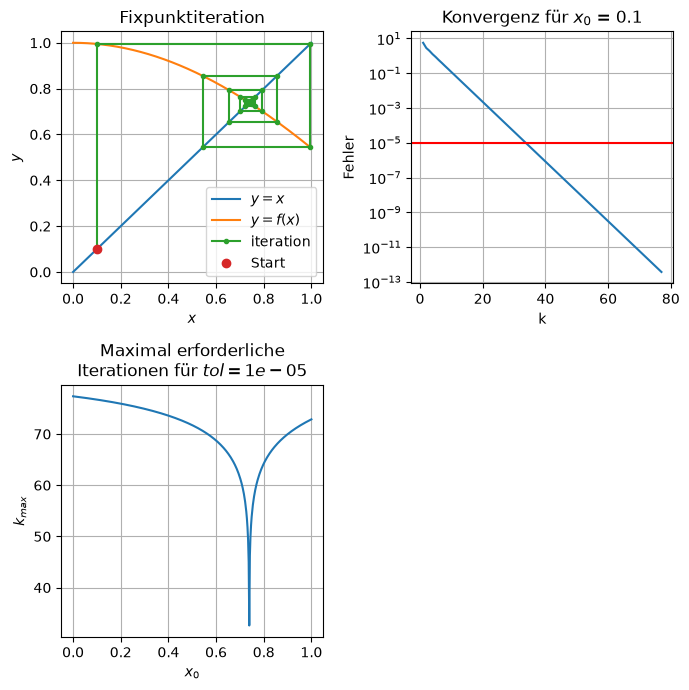
Ein einfaches Beispiel ist gegeben durch das Problem: Gesucht ist die Lösung der Fixpunktgleichung
auf dem Intervall \([0,1]\). Wir betrachten daher die stetig differenzierbare Funktion
Es gilt \(f([0,1]) \subset [0,1]\) und \(\max_{x\in[0,1]} |-\sin(x)| = \sin(1) < 1\). Damit sind die Voraussetzungen für den Satz Satz 3.6 erfüllt. Mit (3.6) können wir für einen Startwert \(x_0 = 0.1\) die maximal erforderlichen Iterationsschritte abschätzen. Es gilt
Typischerweise ist die Konvergenz besser.
Beispiel 3.5 (Fredholmsche Integralgleichung)
Gesucht ist eine stetige Funktion \(u \in C([0,1])\) mit
Wahl des Raums. Sei \(X = E = C([0,1])\) mit der Maximumnorm \(\|u\|_\infty = \max_{x \in [0,1]} |u(x)|\). Dieser Raum ist vollständig.
Fixpunktform. Definiere \(\Phi : C([0,1]) \to C([0,1])\) durch
Dann ist (3.9) äquivalent zu \(u = \Phi(u)\).
Selbstabbildung. Für \(u \in C([0,1])\) ist \(\Phi(u)\) wieder stetig, denn es ist \((\Phi u)(x) = x\left(1 + \tfrac{1}{2}\int_0^1 t\,u(t)\,\mathrm{d}t\right)\), also ein Vielfaches von \(x\). Es gilt \(\Phi : E \to E\).
Kontraktion. Für \(u, v \in C([0,1])\) und \(x \in [0,1]\) gilt
Somit gilt \(\|\Phi(u) - \Phi(v)\|_\infty \le L\,\|u - v\|_\infty\) mit \(L = \tfrac{1}{4} < 1\). Nach dem Satz 3.6 existiert genau eine Lösung \(u^*\) in \(C([0,1])\), und die Iteration \(u_{k+1} = \Phi(u_k)\) konvergiert für jeden Startwert dagegen.
Iteration. Mit dem Startwert \(u_0 = 0\) folgt \(u_1(x) = x\), \(u_2(x) = \frac{7}{6} x\), \(u_3(x) = \frac{43}{36} x\). Allgemein folgt für die Fixpunktiteration
jedes \(u_k\) die Form \(u_k(x) = c_k\,x\). Damit folgt
und somit
Für \(k \to \infty\) gilt \(c_k \to c\) und damit
Die exakte Lösung ist daher gegeben durch
Fehlerabschätzungen. Es gilt \(\|u_1 - u_0\|_\infty = 1\) und \(\|u_2 - u_1\|_\infty = \tfrac{1}{6}\). Für \(k = 2\) erhält man:
a priori (3.6): \(\|u_2 - u^*\|_\infty = \frac{1}{30} = 0.0\overline{3} \le \frac{L^2}{1-L}\,\|u_1 - u_0\|_\infty = \frac{1}{12} = 0.08\overline{3}\)
a posteriori (3.7): \(\|u_2 - u^*\|_\infty \frac{1}{30} = 0.0\overline{3} \le \frac{L}{1-L}\,\|u_2 - u_1\|_\infty = \frac{1}{18} = 0.0\overline{5}\)
Beide Schranken sind gültig. Die a-posteriori-Schranke ist hier schärfer.
Die iterative Berechnung der Funktionen lässt sich mit sympy wie folgt umsetzen:
import sympy as sp

x,t = sp.symbols('x,t')

# Integral Operator
def F(u):
    return x + 1/2*sp.integrate(x*t*u(t),(t,0,1))

funcs = [0] # sp.exp(x)
for k in range(5):
    funcs += [F(sp.lambdify(x,funcs[-1],modules='sympy'))]
funcs
[0,
 x,
 1.16666666666667*x,
 1.19444444444445*x,
 1.19907407407408*x,
 1.19984567901235*x]
Sehr schnell sind die Beispiele nicht mehr als algebraischer Ausdruck integrierbar, weshalb numerische Methoden für die Berechnung einer Lösung benutzt werden müssen.