9.2.5. Transformation auf das Referenzelement#
In der Finite-Elemente-Methode werden Basisfunktionen und Quadraturregeln nur einmal auf einem Referenzelement \(T\) definiert. Jedes Element \(T_i\) der Triangulierung wird über eine affine Abbildung \(\sigma_i\) darauf zurückgeführt.
Allgemeines Prinzip#
Gegeben sei ein nicht entartetes Simplex \(T_i\subset\mathbb{R}^d\) mit Ecken \(\vec{p}_{i,1},\dots,\vec{p}_{i,d+1}\) sowie das Referenzsimplex
mit den Ecken \(\vec{0}\) und \(\vec{e}_k\) (\(k=1,\dots,d\)). Die Koordinaten im Referenzelement heissen \(\xi\) (1D), \((\xi,\eta)\) (2D) bzw. \((\xi,\eta,\zeta)\) (3D), zusammengefasst im Vektor \(\vec{t}\).
Abbildung Referenz → Element. Die affine Abbildung
bildet die Ecken des Referenzelements auf die Ecken \(\vec{p}_{i,k}\) ab. Die Spalten der Jacobi-Matrix \(A_i = D\sigma_i\) sind die von \(\vec{p}_{i,1}\) ausgehenden Kantenvektoren. Die Jacobi-Determinante bezeichnen wir mit
Rücktransformation Element → Referenz. Ist \(J_i\neq 0\) (d.h. \(T_i\) ist nicht entartet), so gilt
Wichtige Folgerungen.
Volumen: \(|T_i| = |J_i|\,|T|\) mit \(|T| = 1/d!\).
Integrale: \(\displaystyle\int_{T_i} f(\vec{x})\,d\vec{x} = \int_{T} f\bigl(\sigma_i(\vec{t}\,)\bigr)\,|J_i|\,d\vec{t}\ \).
Gradienten: Für \(\varphi(\vec{x})=\tilde{\varphi}(\sigma_i^{-1}(\vec{x}))\) gilt \(D\varphi(\vec{x}) = D\tilde{\varphi}(\sigma_i^{-1}(\vec{x}))\cdot A_i^{-1}\), also \(\nabla\varphi(\vec{x}) = {A_i^{-1}}^T\cdot\nabla\tilde{\varphi}(\sigma_i^{-1}(\vec{x}))\).
Orientierung: \(J_i>0\) genau dann, wenn \(\vec{p}_{i,1},\dots,\vec{p}_{i,d+1}\) gleich orientiert sind wie die Referenzecken.
Die Referenzkoordinaten \(\vec{t}\) sind eng mit den baryzentrischen Koordinaten von \(\vec{x}\) verwandt, siehe Baryzentrische Koordinaten.
Baryzentrische Koordinaten#
Definition. Sei \(T_i\) ein nicht entartetes Simplex mit Ecken \(\vec{p}_{i,1},\dots,\vec{p}_{i,d+1}\). Jeder Punkt \(\vec{x}\in\mathbb{R}^d\) lässt sich eindeutig als gewichtete Summe der Ecken schreiben, deren Gewichte sich zu eins summieren:
Die Zahlen \(\lambda_1(\vec{x}),\dots,\lambda_{d+1}(\vec{x})\) heissen baryzentrische Koordinaten von \(\vec{x}\) bezüglich \(T_i\).
Zusammenhang mit den Referenzkoordinaten. Setzt man \(\lambda_1 = 1-\sum_{k=2}^{d+1}\lambda_k\) in (9.16) ein, so erhält man
Das ist genau die Gleichung \(\vec{x}=\sigma_i(\vec{t}\,)\). Weil \(A_i\) invertierbar ist, sind die \(\lambda_k\) eindeutig bestimmt, und es gilt
Im Dreieck also \(\lambda_1 = 1-\xi-\eta\), \(\lambda_2=\xi\), \(\lambda_3=\eta\).
Eigenschaften.
An den Ecken gilt \(\lambda_k(\vec{p}_{i,j}) = \delta_{kj}\). Da die \(\lambda_k\) affin in \(\vec{x}\) sind, sind sie genau die linearen Basisfunktionen auf \(T_i\): \(\lambda_{k+1}(\vec{x}) = \tilde{\varphi}_k(\sigma_i^{-1}(\vec{x}))\) mit \(\tilde{\varphi}_0 = 1-\xi-\eta\), \(\tilde{\varphi}_1=\xi\), \(\tilde{\varphi}_2=\eta\) (2D).
\(\vec{x}\in T_i\) genau dann, wenn alle \(\lambda_k(\vec{x})\ge 0\). Auf der Seite gegenüber von \(\vec{p}_{i,k}\) ist \(\lambda_k=0\).
Der Schwerpunkt von \(T_i\) hat die baryzentrischen Koordinaten \(\lambda_k=\frac{1}{d+1}\).
Geometrische Deutung. Ersetzt man im Simplex \(T_i\) die Ecke \(\vec{p}_{i,k}\) durch den Punkt \(\vec{x}\), so entsteht ein Teilsimplex \(T_i^{(k)}(\vec{x})\). Es gilt
wobei die Volumina orientiert zu nehmen sind (für \(\vec{x}\notin T_i\) werden einzelne \(\lambda_k\) negativ). Das folgt aus der Cramerschen Regel für \(A_i\cdot\vec{t}=\vec{x}-\vec{p}_{i,1}\): Ersetzt man in \(A_i\) eine Spalte durch \(\vec{x}-\vec{p}_{i,1}\), so ist die Determinante dieser Matrix das \(d!\)-fache Volumen des entsprechenden Teilsimplex. Für \(\lambda_1\) folgt die Aussage dann aus \(\sum_k\lambda_k=1\), da sich die Teilvolumina zu \(|T_i|\) summieren. Im Dreieck ist \(\lambda_k\) also der Anteil des Teildreiecks, das der Ecke \(\vec{p}_{i,k}\) gegenüberliegt, an der Fläche von \(T_i\); im Tetraeder entsprechend der Volumenanteil eines Teiltetraeders.
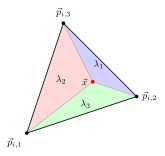
Abb. 9.8 Baryzentrische Koordinaten im Dreieck: \(\lambda_k(\vec{x})\) ist der Flächenanteil des Teildreiecks, das der Ecke \(\vec{p}_{i,k}\) gegenüberliegt. Im Beispiel ist \(\vec{x} = 0.2\,\vec{p}_{i,1} + 0.5\,\vec{p}_{i,2} + 0.3\,\vec{p}_{i,3}\).#
1D: Interval#
Mit \(p_{i,1}=a\) und \(p_{i,2}=b\) ist \(A_i=J_i=b-a\) ein Skalar. Die Referenzkoordinate ist hier der Skalar \(\vec{t}=\xi\in[0,1]\).
Beispiel. \([a,b]=[1,4]\): \(J_i=3\), \(\xi=(x-1)/3\), \(x = 1+3\xi\). Der Mittelpunkt \(x=2.5\) wird auf \(\xi = 0.5\) abgebildet.
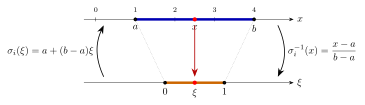
Abb. 9.9 Affine Abbildung zwischen \(T_i=[a,b]\) und dem Einheitsintervall \(T=[0,1]\).#
2D: Dreieck#
Seien \(\vec{p}_{i,k}=(x_k,y_k)^T\) die Ecken von \(T_i\). Das Referenzdreieck \(T\) hat die Ecken \((0,0)\), \((1,0)\) und \((0,1)\). Ein Punkt in \(T\) wird mit \(\vec{t}=(\xi,\eta)^T\) bezeichnet.
Abbildung.
bzw. in baryzentrischer Form \(\sigma_i(\xi,\eta) = (1-\xi-\eta)\,\vec{p}_{i,1} + \xi\,\vec{p}_{i,2} + \eta\,\vec{p}_{i,3}\).
Jacobi-Determinante.
\(J_i\) ist genau dann positiv, wenn \(\vec{p}_{i,1},\vec{p}_{i,2},\vec{p}_{i,3}\) im Gegenuhrzeigersinn angeordnet sind.
Inverse Jacobi-Matrix.
Rücktransformation.
Nach Baryzentrische Koordinaten ist \(\xi=\lambda_2(\vec{x})\) und \(\eta=\lambda_3(\vec{x})\): Der Zähler von \(\xi\) ist das Doppelte der orientierten Fläche des Teildreiecks \((\vec{p}_{i,1},\vec{x},\vec{p}_{i,3})\), der Zähler von \(\eta\) jenes von \((\vec{p}_{i,1},\vec{p}_{i,2},\vec{x})\). Geteilt durch \(J_i = 2\,|T_i|\) ergeben sich die Flächenanteile.
Beispiel. \(\vec{p}_{i,1}=(1,1)^T\), \(\vec{p}_{i,2}=(4,2)^T\), \(\vec{p}_{i,3}=(2,4)^T\):
Probe: \(\sigma_i^{-1}(\vec{p}_{i,2})=\tfrac18(3\cdot 3-1,\,-3+3)^T=(1,0)^T\) und \(\sigma_i^{-1}(\vec{p}_{i,3})=(0,1)^T\). Der Schwerpunkt \((\tfrac73,\tfrac73)^T\) wird auf \((\tfrac13,\tfrac13)^T\) abgebildet.
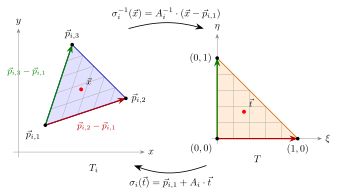
Abb. 9.10 Affine Abbildung zwischen einem beliebigen Dreieck \(T_i\) und dem Einheitsdreieck \(T\). Die grauen Linien \(\xi=\text{const}\) und \(\eta=\text{const}\) werden auf parallele Geraden abgebildet; die Spalten von \(A_i\) sind die farbigen Kantenvektoren.#
3D: Tetraeder#
Das Referenztetraeder \(T\) hat die Ecken \((0,0,0)\), \((1,0,0)\), \((0,1,0)\) und \((0,0,1)\). Ein Punkt in \(T\) wird mit \(\vec{t}=(\xi,\eta,\zeta)^T\) bezeichnet. Mit den Kantenvektoren
gilt Folgendes.
Abbildung.
bzw. \(\sigma_i(\xi,\eta,\zeta) = (1-\xi-\eta-\zeta)\,\vec{p}_{i,1} + \xi\,\vec{p}_{i,2} + \eta\,\vec{p}_{i,3} + \zeta\,\vec{p}_{i,4}\).
Jacobi-Determinante (Spatprodukt).
\(J_i\) ist genau dann positiv, wenn \((\vec{a},\vec{b},\vec{c})\) ein Rechtssystem bilden.
Inverse Jacobi-Matrix. Die Zeilen von \(A_i^{-1}\) sind (bis auf den Faktor \(1/J_i\)) Kreuzprodukte der Kantenvektoren:
Probe: \((\vec{b}\times\vec{c})\cdot\vec{a} = J_i\) und \((\vec{b}\times\vec{c})\cdot\vec{b} = (\vec{b}\times\vec{c})\cdot\vec{c}=0\). Geometrisch sind die Zeilen also Normalenvektoren der Seitenflächen durch \(\vec{p}_{i,1}\).
Rücktransformation.
Nach Baryzentrische Koordinaten ist \(\xi=\lambda_2\), \(\eta=\lambda_3\) und \(\zeta=\lambda_4\). Zum Beispiel ist \((\vec{b}\times\vec{c})\cdot(\vec{x}-\vec{p}_{i,1}) = \det(\vec{x}-\vec{p}_{i,1},\ \vec{b},\ \vec{c})\) das Sechsfache des orientierten Volumens des Teiltetraeders \((\vec{p}_{i,1},\vec{x},\vec{p}_{i,3},\vec{p}_{i,4})\), in dem \(\vec{p}_{i,2}\) durch \(\vec{x}\) ersetzt ist. Geteilt durch \(J_i = 6\,|T_i|\) ergibt sich der Volumenanteil.
Beispiel. \(\vec{p}_{i,1}=(1,1,0)^T\), \(\vec{p}_{i,2}=(3,1,0)^T\), \(\vec{p}_{i,3}=(1.5,3,0)^T\), \(\vec{p}_{i,4}=(1.5,1.5,2)^T\):
Probe: \(\sigma_i^{-1}(\vec{p}_{i,4}) = A_i^{-1}\cdot(0.5,\,0.5,\,2)^T = (0,0,1)^T\). Der Schwerpunkt \(\tfrac14\sum_k\vec{p}_{i,k} = (1.75,\,1.625,\,0.5)^T\) wird auf \((\tfrac14,\tfrac14,\tfrac14)^T\) abgebildet.
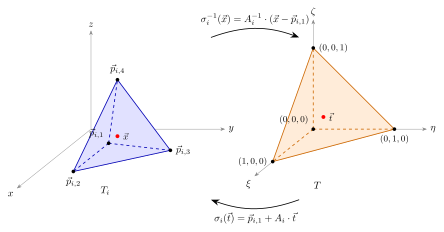
Abb. 9.11 Affine Abbildung zwischen einem beliebigen Tetraeder \(T_i\) und dem Einheitstetraeder \(T\) (verdeckte Kanten gestrichelt). Der Schwerpunkt wird auf den Schwerpunkt abgebildet.#
Numerische Kontrolle#
Die Beispiele lassen sich für alle Dimensionen mit derselben Funktion nachrechnen:
import numpy as np
from math import factorial

def affine_map(pts):
    """Jacobi-Matrix A, sigma und sigma^{-1} für ein Simplex mit Ecken pts (Zeilen)."""
    pts = np.asarray(pts, dtype=float)
    p1 = pts[0]
    A = (pts[1:] - p1).T                 # Spalten = Kantenvektoren
    Ainv = np.linalg.inv(A)
    sigma = lambda t: p1 + A @ t         # Referenz -> Element
    sigma_inv = lambda x: Ainv @ (x - p1)  # Element -> Referenz
    return A, Ainv, sigma, sigma_inv

for pts in ([[1], [4]],
            [[1, 1], [4, 2], [2, 4]],
            [[1, 1, 0], [3, 1, 0], [1.5, 3, 0], [1.5, 1.5, 2]]):
    A, Ainv, sigma, sigma_inv = affine_map(pts)
    d = len(pts) - 1
    J = np.linalg.det(A)
    centroid = np.mean(pts, axis=0)
    print(f"d={d}: J = {J:.4g}, |T_i| = {abs(J)/factorial(d):.4g}, "
          f"sigma^-1(Schwerpunkt) = {sigma_inv(centroid)}")
Zusammenfassung#
1D: Intervall |
2D: Dreieck |
3D: Tetraeder |
|
|---|---|---|---|
\(A_i\) |
\(b-a\) |
\((\vec{p}_{i,2}-\vec{p}_{i,1},\ \vec{p}_{i,3}-\vec{p}_{i,1})\) |
\((\vec{a},\ \vec{b},\ \vec{c})\) |
\(J_i=\det A_i\) |
\(b-a\) |
\(\pm 2\vert T_i\vert\) |
\(\vec{a}\cdot(\vec{b}\times\vec{c})=\pm 6\vert T_i\vert\) |
\(\sigma_i(\vec{t}\,)\) |
\(a+(b-a)\xi\) |
\(\vec{p}_{i,1}+A_i\cdot\vec{t}\,\) |
\(\vec{p}_{i,1}+A_i\cdot\vec{t}\,\) |
\(\sigma_i^{-1}(\vec{x})\) |
\(\frac{x-a}{b-a}\) |
\(A_i^{-1}\cdot(\vec{x}-\vec{p}_{i,1})\) |
\(A_i^{-1}\cdot(\vec{x}-\vec{p}_{i,1})\) |
\(\vert T\vert\) |
\(1\) |
\(\tfrac12\) |
\(\tfrac16\) |
Für alle Fälle gilt
Da \(\sigma_i\) affin ist, sind \(A_i\), \(J_i\) und \(C_i\) auf ganz \(T_i\) konstant. Deshalb genügt es, Basisfunktionen und Quadraturregeln nur einmal auf \(T\) zu definieren.